
مقدمة
التحميل اليدوي لثني الأنابيب بعلاقة الملابس يجلب العديد من نقاط الألم: التعامل الثقيل المتكرر، عدم الاتساق الناتج عن التعب، معدل دوران العمالة المرتفع، ونمو الإنتاج المحدود. يقوم حل تحميل الروبوت بتحديث أو دمج مع أدوات التحكم في الأنابيب CNC لأتمتة تغذية الأنابيب، مع التركيز بشكل خاص على تصنيع علاقات الملابس المعدنية بكميات كبيرة.
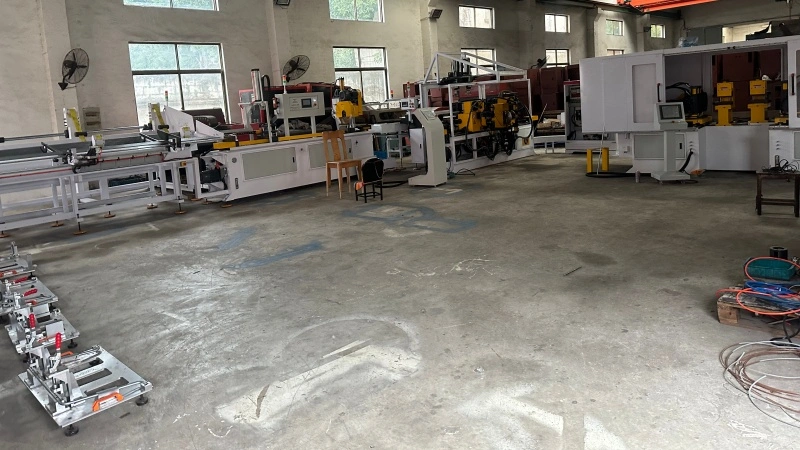
1. النقاط الرئيسية للتحميل اليدوي لثني أنابيب الحظيرة
- الأعمال المتكررة عالية الشدة: يقوم المشغلون بالتقاط ومحاذاة وتغذية الأنابيب الخام بشكل مستمر. العمل لساعات طويلة يسبب الإرهاق الجسدي.
- خرج غير مستقر: ينخفض الإنتاج بشكل كبير مع تعب العمال في الورديات المتأخرة. يتأثر اتساق بعد المنتج باختلاف التشغيل البشري.
- استقطاب العمال ومخاطر دوران الموظفين: من الصعب توظيف العمال في المراكز البسيطة؛ التدريب المتكرر للموظفين يزيد من تكلفة الإدارة الخفية.
- مخاطر السلامة: التغذية اليدوية بالقرب من آلية الانحناء عالية السرعة تسبب خطر تصادم أو ضغط محتمل.
2. التركيب الأساسي لمحطة ثني الأنابيب التي تحمل الروبوتات لحظيرة الطائرات
- أداة التحكم في أنابيب السيرفو CNC: محسن لقطع أنبوبية لعلاقة ملابس، دورة انحناء سريعة.
- وحدة تحميل الروبوت: ممسك خاص لأنابيب الفولاذ الرفيعة في العلاقة الطويلة؛ يفصل أنبوبا واحدا عن صندوق المواد، ويضع ويدخل الأنبوب في كوليت الآلة.
- مخزن الأنابيب الخام: تخزين كبير لأنابيب التعليق المستقيمة، فصل تلقائي للأنابيب.
- نظام أمان قفل الإشارة: ستارة ضوء الأمان، مصافحة اليد بين الروبوت والمتحكم.
- مزلق / ناقل للجزء النهائي: تسقط تلقائيا قطع العمل المثنية للعلاقة دون الاختيار اليدوي.
Note: For clothes‑hanger production, robot loading only covers raw tube feeding. Bending, unloading and output are finished by machine‑side auxiliary mechanism, reducing overall cell investment compared with full robotic cell.
3. بيانات مقارنة السعة والعمل في العالم الحقيقي (قطع أنابيب الملابس)
بيانات مرجعية من ورش الحظائر للإنتاج الضخم، نفس نموذج أداة التحكم في الأنابيب CNC كقاعدة أساسية.
| العنصر | التحميل اليدوي (مشغل واحد لكل آلة) | حل تحميل الروبوتات |
|---|---|---|
| عدد الآلات التي تشرف عليها لكل عامل | مجموعة واحدة | 3-4 مجموعات |
| إخراج آلة واحدة (الحظائر / وردية لمدة 8 ساعات) | 2 200-2 600 وحدة | 2 800-3 200 وحدة |
| تذبذبات الإخراج خلال تحول واحد | ±15-20٪ (انخفاض في فترة بعد الظهر) | ±3-5٪ من الإنتاج المستقر |
| ساعات العمل اليومية الفعالة | 6-6.5 ساعات (باستثناء الراحة، تباطؤ التعب) | 7.5-7.8 ساعة تشغيل شبه مستمر |
| تكلفة العمالة السنوية لكل وظيفة (عامل مباشر) | مرجع خط الأساس | احتفظ ب 2-3 وظائف للعمل المباشر لكل خط إنتاج |
| معدل العيوب الناتج عن التغذية اليدوية | 2.5‑4.0% | 0.6‑1.2% |
| معدل دوران الموظفين | عالي للمنشورات التي تحمل بشكل متكرر | لا يوجد عمل مباشر لوضع التغذية |
ملاحظة رئيسية: تحميل الروبوت يحسن سعة الآلة الفردية بواسطة 20%‑30%، وفي الوقت نفسه، يمكن لمشغل واحد أن يتولى إدارة عدة آلات ثني، ويكون مسؤولا فقط عن إعادة تعبئة المواد وفحص جودة النقاط فقط.
4. الفوائد الرئيسية لإنتاج الحظائر
- رفع السعة: دورة مستقرة بدون إرهاق بشري، ووقت تشغيل فعال أعلى لكل وردية.
- توفير العمالة: تقليل عدد الموظفين المباشرين؛ تخفيف الضغط الناتج عن صعوبة توظيف العمال.
- معدل العيوب الأقل: تحديد موضع التغذية المتسق يقلل من الخردة الناتجة عن عدم المحاذاة.
- وقت تسليم مستقر: الإنتاج متوقع، وسهل التخطيط للإنتاج لطلبات الحظائر الكبيرة.
- تحسين السلامة في مكان العمل: تجنب دخول أيدي المشغل إلى منطقة عمل الانحناء.
5. القيود والتذكيرات العملية
- تركيبات وحدة تحميل الروبوت إنتاج أنابيب الحظيرة بحجم عال ومواصفات ثابتة. التبديل المتكرر بين أحجام الحظائر المختلفة يزيد من وقت التغيير.
- لا يمكن لأدوات التحكم الهيدروليكية القديمة الحالية من نوع NC / WNC إضافة وظيفة تحميل الروبوتات؛ يطلب مضيف سيرفو-CNC مع واجهة إشارة خارجية.
- تحتاج المادة الخام للأنابيب إلى استقامة منتظمة نسبيا؛ الأنابيب الواردة المنحنية بشدة تؤثر على أداء التقاط الروبوتات.
الأسئلة الشائعة — تحميل الروبوتات لإنتاج ثني أنابيب الحظائر
س1: ما مقدار تحسين السعة الذي يمكن أن يحققه تحميل الروبوت لثني أنابيب الملابس؟
ج: في حالة الورشة الحقيقية، يرتفع إنتاج الآلة الواحدة 20%‑30% مقارنة بنظام التحميل اليدوي لمدة 8 ساعات. يتم القضاء على انخفاض الناتج عن الإجهاد البشري.
س2: كم عدد الآلات التي يمكن للمشغل إدارتها بعد اعتماد حل تحميل الروبوتات للحوامل؟
ج: عادة ما يمكن لعامل واحد المراقبة 3-4 آلات ثني CNC ذات تحميل روبوتي. يقوم المشغلون فقط بإعادة تعبئة المواد الخام للأنابيب ويقومون بفحص جودة النقاط المحددة، دون تكرار أعمال التغذية.
س3: هل يمكن تركيب تحميل روبوت على جهاز التحكم الهيدروليكي الحالي من WNC لإنتاج الحظيرة؟
ج: لا. يفتقر نظام WNC الهيدروليكي-NC إلى تنسيق محور المحرك وواجهة الإشارة الخارجية للمصافحة. يجب أن تتطابق وحدة تحميل الروبوت مع تثنيي أنابيب السيرفو-CNC.
س4: ما هو الفرق الرئيسي بين محطة تحميل الروبوتات وخلية الثني الروبوتية الكاملة لصنع الحظائر؟
ج: حل التحميل بالروبوت يؤتمت فقط تغذية الأنابيب الخام؛ الحظائر المنتهية تسقط عبر مزلق الآلة. التكلفة أقل. الخلية الروبوتية الكاملة تحقق التحميل + الثني + التفريغ + التكديس، وهو استثمار زائد للحظائر القياسية المنتجة بكميات كبيرة.
س5: ما هو تقليل العيوب الذي يمكن أن نتوقعه بعد تحميل الروبوتات؟
ج: معدل العيوب المرتبطة بالتغذية ينخفض من 2.5-4.0٪ الأصلي إلى 0.6-1.2٪، مما يقلل بشكل رئيسي من الأجزاء التالفة الناتجة عن سوء المحاذاة والتغذية الزاحة.
س6: هل التحميل بالروبوت مناسب إذا كنت أغير أحجام الحظائر المختلفة بشكل متكرر؟
ج: ليس مثاليا للإنتاج عالي المزيج وقليل الحجم. التعديل المتكرر للمقبض والمخزن سيستهلك وقت التغيير. يظهر أفضل عائد استثمار لطلبات الحاملات الكبيرة والمواصفات المستقرة.
س7: ما هي الحالة المسبقة المطلوبة لإنتاج الحظائر الروبوتية لتحميل الأغنياء؟
ج: يجب أن تحافظ الأنابيب المستقيمة الداخلة على استقامة جيدة. الأنابيب الخام المشوهة أو المتشابكة بشدة تسبب عطل في الإمساك وتقليل وقت التشغيل.
س8: كيف يمكن حساب فترة الاسترداد التقريبية لمحطة ثني الحظائر التي تحمل الروبوتات؟
ج: المدخلات الرئيسية: تكلفة العمالة المباشرة المحلية السنوية، نمو الطاقة الإنتاجية المتوقع، نوبات تشغيل الآلات اليومية، متوسط تكلفة فقدان الخردة. بالنسبة لمصنع الحظائر الضخم ذو الورديات، يكون العائد على الاستثمار النموذجي من 1.5 إلى 3 سنوات.
س9: هل تحتاج محطة تحميل الروبوتات إلى صيانة يومية خاصة؟
ج: تنظيف سطح المقبض بانتظام، فحص حساسية المستشعرات، تزييت آلية فصل المخزن، برامج الروبوت الاحتياطي. الفحص اليومي البسيط يستغرق من 10 إلى 15 دقيقة في كل وردية.
س10: هل سيؤدي تحميل الروبوتات إلى إزالة المشغلين تماما من ورشة ثني الحظائر؟
ج: لا. لا يزال هناك حاجة للمشغلين لتجديد المواد الخام، وفحص العينات، وإعادة ضبط الأعطال، وتغيير نموذج المنتج. هذا يلغي فقط نقطة التغذية اليدوية عالية التكرار.


