Introduction
Le chargement manuel pour la pliée des tuyaux de cintre à linge présente de nombreux points sensibles : manipulation lourde répétitive, irrégularité causée par la fatigue, roulement de main-d’œuvre élevé et croissance limitée de la production. La solution de chargement robotisée est adaptée ou intégrée aux plieuses CNC pour automatiser l’alimentation par tube, en visant spécifiquement la fabrication à fort volume de supports métalliques.
1. Principaux points de douleur du chargement manuel pour le pliage des tuyaux de suspension
- Travail répétitif à haute intensité: Les opérateurs choisissent, alignent et alimentent continuellement les tuyaux bruts. Les longues heures d’opération provoquent une fatigue physique.
- Sortie instable: La production chute significativement lorsque les ouvriers se fatiguent lors des derniers postes. La cohérence des dimensions du produit est affectée par la différence d’opération humaine.
- Recrutement de main-d’œuvre et risque de turnover: Les travailleurs de poste simple sont difficiles à recruter ; La formation fréquente du personnel augmente les coûts de gestion cachés.
- Risque pour la sécurité: Alimentation manuelle près d’un mécanisme de courbure à grande vitesse présente un risque potentiel de collision ou de pincement.
2. Composition du cœur de la station de suspension à chargement robotisé et de pliage de tuyaux
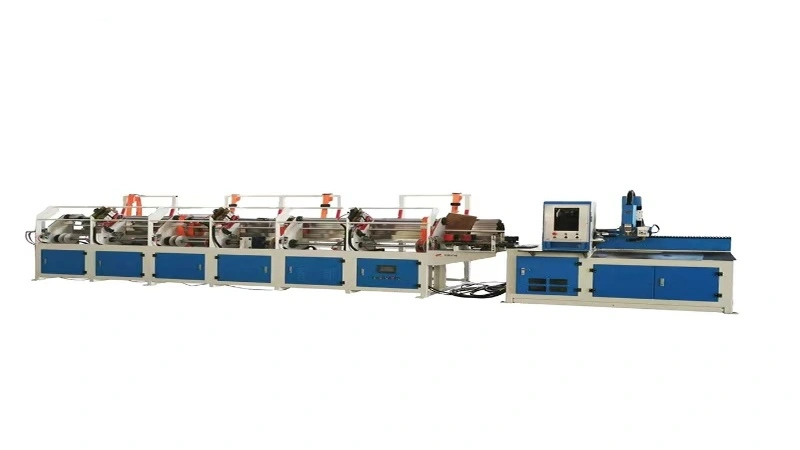
- Pliage CNC à servo de tuyaux: Optimisé pour les pièces tubulaires de cintre à linge, cycle de pliage rapide.
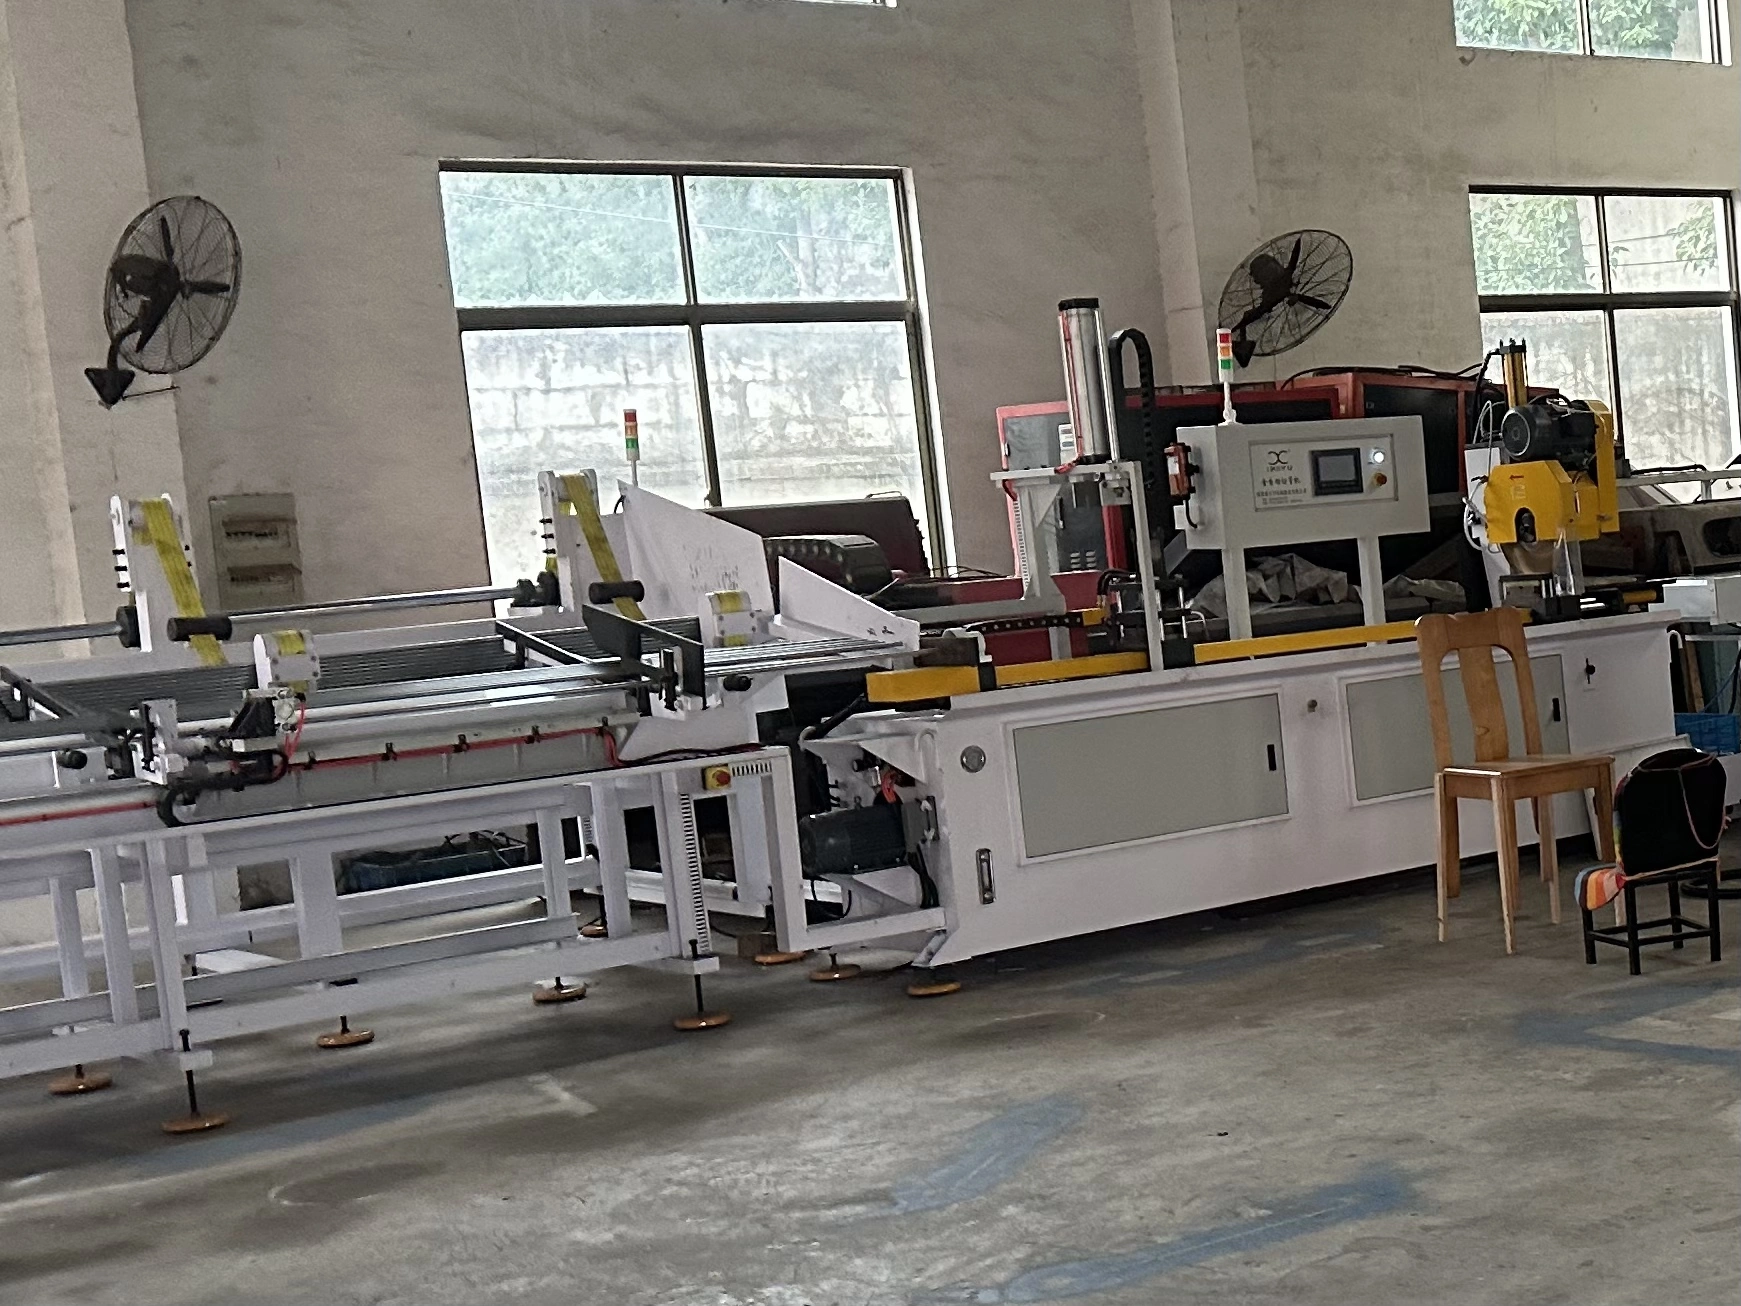
- Unité de chargement robotisée: Pince spéciale pour tubes en acier à suspense fin ; sépare un tube unique du bac à matériaux, positionne et insère le tuyau dans le collet de la machine.
- Magazine de tuyaux bruts: Stockage en vrac pour tubes à suspense droit, séparation automatique des tubes.
- Système de sécurité d’interverrouillage des signaux: Rideau lumineux de sécurité, communication par poignée de main entre robot et maître.
- Goulotte / convoyeur à pièce finie: Fait automatiquement tomber les pièces de cintre pliées sans crochetage manuel.
Note: For clothes‑hanger production, robot loading only covers raw tube feeding. Bending, unloading and output are finished by machine‑side auxiliary mechanism, reducing overall cell investment compared with full robotic cell.
3. Données réelles de comparaison de capacité et de main-d’œuvre (pièces de tuyaux de cintre à linge)
Données de référence provenant d’ateliers de suspension de production de masse, même modèle de pliage CNC de tuyaux de base.
| Objet | Chargement manuel (1 opérateur par machine) | Solution de chargement robotique |
|---|---|---|
| Nombre de machines supervisées par ouvrier | 1 série | 3-4 sets |
| Sortie monomachine (supports / quart de 8 heures) | 2 200-2 600 pièces | 2 800-3 200 pièces |
| Fluctuation de la sortie sur un seul shift | ±15-20 % (baisse l’après-midi) | ±3 à 5 % de production stable |
| Heures de travail efficaces quotidiennes | 6-6,5 h (hors repos, ralentissement de fatigue) | 7,5-7,8 h de fonctionnement presque continu |
| Coût annuel de la main-d’œuvre par poste (travailleur direct) | Référence de référence | Économisez 2 à 3 postes de main-d’œuvre directe par chaîne de production |
| Taux de défauts causé par l’alimentation manuelle | 2.5‑4.0% | 0.6‑1.2% |
| Taux de rotation du personnel | Élevé pour un poste de chargement répétitif | Pas de travail direct pour la position de repas |
Observation clé : Le chargement des robots améliore la capacité d’une seule machine en 20%‑30%, quant à un opérateur, il peut s’occuper de plusieurs machines de pliage, uniquement responsable du remplissage des matériaux et de l’inspection de qualité ponctuelle.
4. Avantages clés pour la production de hangars
- Levage de capacité: Cycle stable sans fatigue humaine, temps de fonctionnement effectif plus élevé par quart.
- Économie de main-d’œuvre: Réduction du nombre de main-d’œuvre directe ; Soulager la pression du recrutement difficile des travailleurs.
- Taux de défauts plus faible: Une position d’alimentation constante réduit la ferraille causée par un désalignement.
- Délai de livraison stable: La production est prévisible, facile pour la planification de production pour de grosses commandes de hangars.
- Améliorer la sécurité au travail: Éviter que les mains de l’opérateur pénètrent dans la zone de travail de courbe.
5. Limitations et rappels pratiques
- Unité de chargement robotisée Production de tuyaux à suspension à haut volume et spécifications fixes. Changer fréquemment de tailles de cintres différentes augmente le temps de changement.
- Les anciennes pintres hydrauliques NC / WNC existantes ne peuvent pas ajouter la fonction de chargement robotisé ; un hôte servo-CNC avec interface de signal externe est nécessaire.
- La matière première en tube nécessite une droiture relativement uniforme ; Des tubes entrants fortement courbés affecteront la performance de saisie du robot.
FAQ — Chargement robotisé pour la production de tuyaux de suspension
Q1 : Quelle est l’amélioration de la capacité du chargement robotisé pour le pliage des tuyaux de cintres ?
R : En conditions réelles d’atelier, la production d’une seule machine augmente 20%‑30% comparé au chargement manuel de 8 heures. La baisse de la fatigue humaine est éliminée.
Q2 : Combien de machines un opérateur peut-il gérer après avoir adopté une solution de chargement robotisée pour les hangars ?
R : Normalement, un seul employé peut surveiller 3-4 machines de pliage CNC à chargement robotisé. Les opérateurs ne remplissent que la matière première des tuyaux et effectuent des contrôles de qualité ponctuels, sans travaux répétitifs d’alimentation.
Q3 : Est-ce que le chargement robotisé peut être adapté sur mon WNC hydraulic NC tube bender existant pour la production en hangar ?
R : Non. WNC hydraulique-NC ne dispose pas de coordination servo-axe ni d’interface externe signal-poignée de main. L’unité de chargement robotisée doit correspondre à la plie de tuyaux servo-CNC.
Q4 : Quelle est la principale différence entre une station de chargement robotisée et une cellule de flexion robotisée complète pour la fabrication de hangars ?
R : La solution de chargement robotisée n’automatise que l’alimentation par sonde brute ; Les supports terminés se détachent par la goulotte de la machine. Ça coûte moins cher. La cellule robotique complète permet de charger + plier + décharger + empiler, ce qui est un investissement excessif pour les cintres standards produits en masse.
Q5 : Quelle réduction des défauts peut-on attendre après le chargement du robot ?
R : Le taux de défauts liés à l’alimentation passe de 2,5-4,0 % d’origine à 0,6-1,2 %, réduisant principalement les pièces défectueuses causées par un mauvais alignement et un déplacement de l’alimentation.
Q6 : Le chargement robotisé est-il approprié si je change fréquemment de tailles de cintres différentes ?
R : Ce n’est pas idéal pour une production à haute intensité et à faible volume. Un réglage fréquent de la pince et du chargeur prendra du temps de changement de temps. Il montre le meilleur retour sur investissement pour les commandes de hangars de gros lots, stable-spec.
Q7 : Quelle précondition du tuyau brut est nécessaire pour la production de hangars de chargement robotisé ?
R : Les tuyaux droits entrants conserveront une bonne droiture. Des tubes fortement déformés ou emmêlés causent des défauts de prise et réduisent le temps d’utilisation.
Q8 : Comment calculer la période de retour sur investissement approximatif pour une station de courbure de hangar à chargement robot ?
R : Principaux intrants : coût annuel local de main-d’œuvre directe, croissance attendue de la capacité, changements quotidiens de fonctionnement des machines, coût moyen des pertes de ferraille. Pour une usine de hangars de production de masse en deux équipes, le retour sur investissement typique est de 1,5 à 3 ans.
Q9 : Les stations de chargement robotisées nécessitent-elles un entretien quotidien particulier ?
R : Nettoyer régulièrement la surface de la prise, vérifier la sensibilité du capteur, lubrifier le mécanisme de séparation du chargeur, programmes robots de secours. Une simple inspection quotidienne prend 10 à 15 minutes par service.
Q10 : Le chargement des robots va-t-il complètement retirer les opérateurs de l’atelier de pliage des hangars ?
R : Non. Les opérateurs sont toujours nécessaires pour le ravitaillement des matières premières, l’inspection d’échantillonnage, la réinitialisation des pannes et le changement de modèle produit. Il élimine uniquement le poteau d’alimentation manuelle à haute répétition.